Guide de déploiement de robots de nettoyage industriel : stabilité de l'itinéraire et sélection des équipements

Auteur : SIBEN Heure de publication : 2026-08-24 Origine : Site

Renseigner

1. La sélection du robot commence par la stabilité de l'itinéraire

Un robot de nettoyage industriel n’est pas simplement une autolaveuse manuelle avec automatisation ajoutée ; il nécessite des conditions environnementales précises pour fonctionner efficacement.

  • Conditions de fonctionnement de base : les robots fonctionnent mieux sur des itinéraires stables, des obstacles gérables, des sols plats, une fréquence de nettoyage élevée et des fenêtres dégagées en dehors des heures de pointe.

  • Cartographie préalable au déploiement : les acheteurs doivent cartographier la largeur des allées, l'espace de virage, les obstacles temporaires, les pics de circulation, les points d'eau, les zones de recharge et les règles de gestion des exceptions avant de choisir un robot.

  • Évaluation du modèle (Thunder God GT et Wind God) : pour des modèles avancés spécifiques, les acheteurs doivent évaluer la recharge, le remplissage et le drainage de l'eau, l'évitement des obstacles, la planification des tâches, les diagnostics à distance et les rapports de nettoyage en termes de gestion du site.
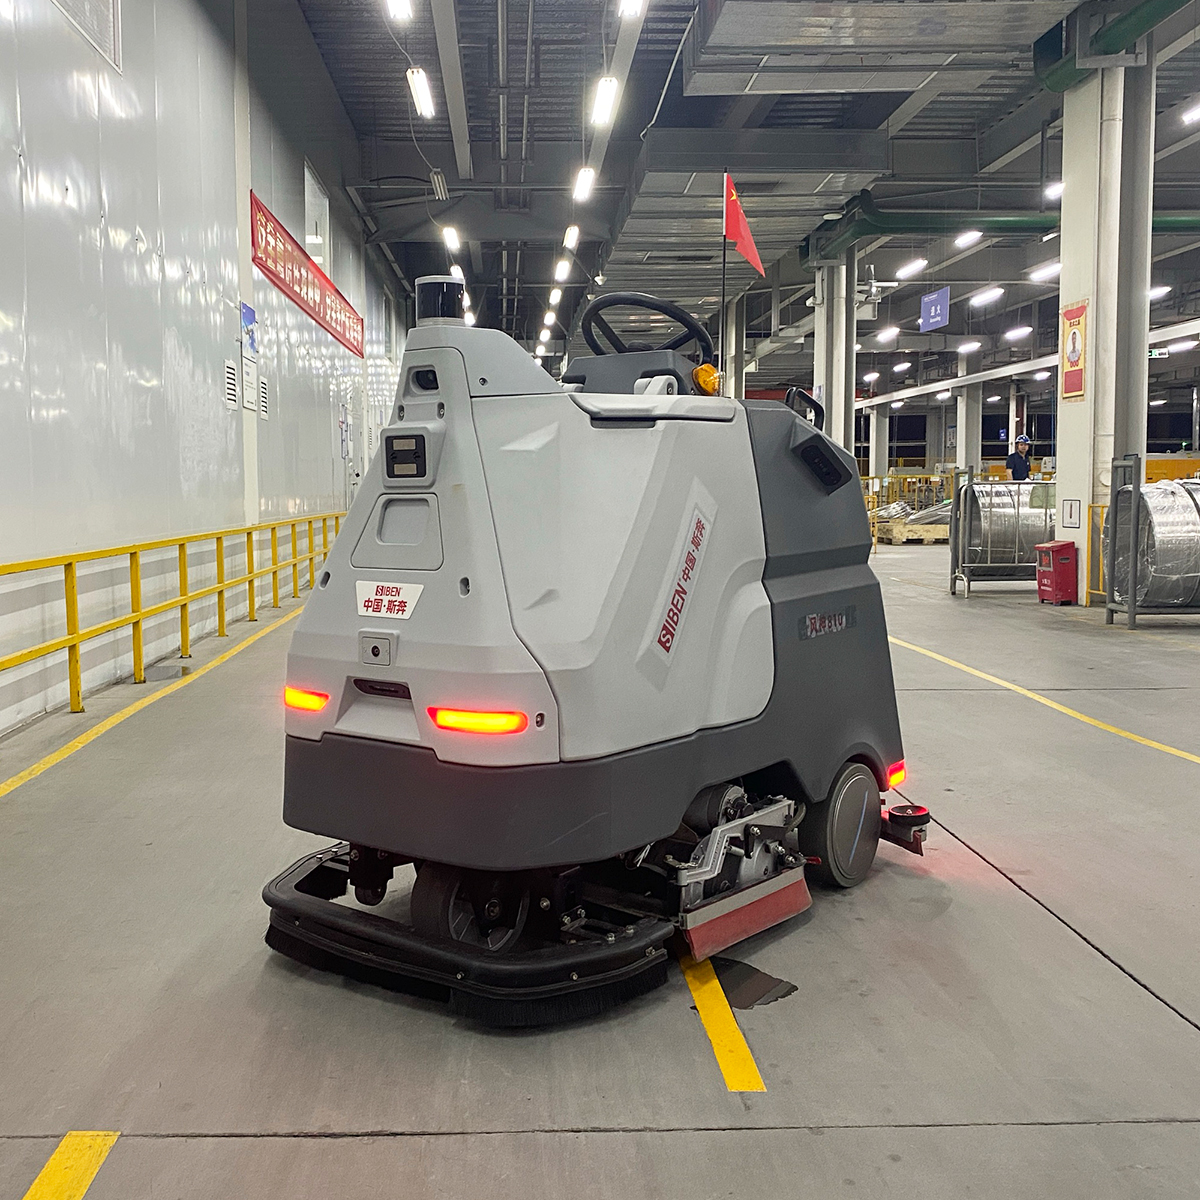

    2

    (VENT DIEU)

2. Ajustement des équipements SIBEN et intégration du flux de travail

SIBEN peut adapter les autolaveuses à conducteur marchant, les autolaveuses autoportées, les robots de nettoyage industriels, les balayeuses et les aspirateurs industriels au flux de travail de nettoyage réel.

  • Domaines d'intervention clés : Cette version met l'accent sur les itinéraires autonomes, la gestion des obstacles et les enregistrements de nettoyage numériques.

  • Mesures de comparaison : les principales mesures à évaluer incluent la stabilité de l'itinéraire, l'évitement des obstacles, la configuration du poste de travail, la planification des tâches et les rapports de nettoyage.

3. Conseils d'application sur le terrain et meilleures pratiques

Dans un plan d'installation réel, les robots de nettoyage devraient emprunter des itinéraires fixes avec un taux de répétition élevé.

  • Évaluation du site : avant d'acheter, parcourez l'itinéraire et marquez la largeur de l'allée principale, les points de virage, les zones de stockage temporaires, les points de remplissage et de drainage, les emplacements de recharge et les fenêtres à faible trafic.

  • Risques opérationnels : Si ces conditions ne sont pas claires, le robot peut s'arrêter souvent ou nécessiter une intervention manuelle. La planification des itinéraires, la conception des postes de travail et la supervision du personnel doivent être spécifiées ensemble.


4

(THUNDER DIEU GT)

4. Critères de décision de l'acheteur

  • Zones bien adaptées : les applications idéales incluent les allées principales des entrepôts, les terminaux de transport pendant les fenêtres à faible trafic, les couloirs des centres commerciaux, les itinéraires scolaires et hospitaliers et les itinéraires d'usine qui se répètent tous les jours.

  • Quand retarder la mise en œuvre : les robots doivent être retardés lorsque les itinéraires changent constamment, que les obstacles temporaires sont fréquents ou que les infrastructures de recharge et d'eau ne sont pas prêtes.

5. Conclusion

Une décision solide en matière d'équipement relie la tâche de nettoyage, la combinaison de machines, le flux de travail de l'opérateur et les exigences d'assistance à long terme.


NOUVELLES
Guide de conformité du nettoyage de la poussière des entrepôts et des ateliers : huit étapes du système à la documentation
2026 / - 10 / - 09

Cet article décrit le processus de conformité pour le nettoyage et la gestion de la poussière dans les entreprises industrielles et commerciales, structuré en huit phases clés : systèmes et protocoles de nettoyage (attribution des responsabilités, zones cibles, fréquence et tenue de registres), fréquence et planification des équipes (zonées en fonction de l'intensité de la génération de poussière), listes de contrôle des angles morts et de l'accumulation de poussière de haut niveau, configuration des outils de nettoyage (remplacement de la purge à air comprimé par des aspirateurs industriels et mise en œuvre du lavage des sols humides), contrôle secondaire de la poussière et transfert des déchets, inspection auxiliaire des systèmes de dépoussiérage, cinq catégories de journaux de tenue de dossiers et listes de contrôle d’auto-inspection de conformité. Les paramètres vérifiés des aspirateurs industriels de la série XC et des autolaveuses de sol de la série X de SIBEN sont intégrés pour référence de sélection des équipements.

Solutions de nettoyage des sols des usines de batteries au lithium : balayeuses et épurateurs industriels Siben pour une production de véhicules électriques propre et sûre
2026 / - 09 / - 30

Cet article explique les défis uniques liés au nettoyage des sols dans la production de batteries au lithium (risques liés à la poudre conductrice, protection du revêtement époxy et contrôle de l'humidité et des électrolytes) et montre comment un flux de travail en deux étapes « balayage puis récurage » les résout. Il détaille les balayeuses lithium-ion Siben A300 (5 580㎡/h), A600 (9 500㎡/h) et A900 (16 000-22 000㎡/h, autonomie de 5 à 6 heures) ainsi que les épurateurs de la série X, et fournit des conseils de sélection et une FAQ pour les responsables des installations et des EHS.

Comment choisir un équipement de nettoyage pour les ateliers de réparation automobile et les magasins 4S : commencez par 4 types de contaminants et 5 zones fonctionnelles
2026 / - 10 / - 06

Cet article propose un cadre de sélection d'équipement « classer d'abord, puis zone » pour des scénarios de nettoyage complexes dans les ateliers de réparation automobile et les centres de service 4S. Il identifie d'abord quatre types de contaminants (huile, poussière, peinture, boue) et leurs stratégies de nettoyage correspondantes, puis fournit des recommandations de configuration d'équipement pour cinq zones fonctionnelles : baies de service et ascenseurs, stations de carrosserie et de ponçage, cabines de mélange et de pulvérisation de peinture, zone de lavage de voiture, et réception et salle d'exposition des clients. Il couvre également les principes de séparation humide/sec, les limites de sécurité électriques et de charge, la tenue des registres des consommables et six critères quantifiables d'acceptation des achats, aidant les lecteurs à créer un système de nettoyage d'atelier conforme, efficace et pratique à partir de zéro.

Comment se procurer et inspecter des équipements de nettoyage industriel : 6 étapes depuis les exigences jusqu'à l'acceptation finale
2026 / - 10 / - 07

Cet article traite l'achat d'équipements de nettoyage industriel comme un « mini-projet », décomposant systématiquement six étapes : rédaction des exigences, classification des paramètres techniques, évaluation des fournisseurs, acceptation à trois niveaux, clauses contractuelles fermes et documentation de conformité. L'approche principale consiste à traduire « quoi acheter » en « quel problème résoudre », à distinguer les paramètres vérifiables des affirmations de référence uniquement, à évaluer les fournisseurs via un système de notation, à mettre en œuvre les étapes d'usine/de livraison/d'acceptation finale et à sécuriser l'accord avec quatre clauses contractuelles : le paiement lié à l'acceptation, la réponse à la garantie, la fourniture de pièces de rechange et la formation. L'article se termine par 10 FAQ et des listes de contrôle exploitables.

Déploiement et maintenance des robots de nettoyage commerciaux : un guide en 7 étapes, des conditions du site au grand livre de maintenance
2026 / - 10 / - 08

Cet article décompose systématiquement sept étapes du déploiement et du fonctionnement à long terme d'un robot de nettoyage commercial : confirmation des conditions d'étage/trafic/réseau/gestion avant le déploiement ; gérer les cartes en tant qu'actifs versionnés ; définir les limites de sécurité physique, homme-robot et en cas d'urgence ; remplacer les consommables au cycle plutôt qu'au toucher avec une bonne gestion de la batterie ; classer les défauts en trois niveaux avec des règles de transfert homme-robot ; planifier l'allocation des tâches et la mise en file d'attente des ressources pour les scénarios multi-robots ; et en utilisant six types de grand livre et quatre mesures de tableau de bord pour une gestion de la maintenance vérifiable. La thèse principale est qu'un robot de nettoyage n'est pas une « boîte noire » qui fonctionne toute seule une fois branchée : un fonctionnement stable à long terme dépend du respect des conditions de déploiement, du fait que les cartes suivent les modifications du site, du remplacement des consommables dans les délais et de la manière dont les humains et les machines se transmettent en cas de panne. Comprend 10 FAQ et un CTA d'assistance à distance.

Technologie de contrôle du bruit des équipements de nettoyage industriel : l'ingénierie derrière un nettoyage silencieux à 60 dB
2026 / - 09 / - 29

Cet article présente les quatre technologies principales de contrôle du bruit qui permettent aux balayeuses industrielles de Siben d'atteindre un fonctionnement de 60 dB(A), soit l'équivalent d'une conversation normale. Grâce à une analyse technique détaillée de l'isolation des vibrations du moteur, de l'acoustique du système de brosses, de la conception du flux d'air et de la filtration, ainsi que de l'isolation acoustique du châssis, il explique comment l'A300 (2 000 W, 320 kg) et l'A600 (3 780 W, 590 kg) maintiennent des niveaux de bruit identiques de 60 dB malgré des puissances de sortie très différentes. Des cas de déploiement réels dans des environnements sensibles au bruit comme les écoles et les espaces commerciaux démontrent la valeur pratique des équipements de nettoyage industriel à faible bruit.

Savoir-faire de fabrication Siben : le système d'assurance qualité derrière les équipements de nettoyage industriel
2026 / - 09 / - 28

Cet article révèle comment Siben fabrique des équipements de nettoyage industriel selon des normes d'ingénierie rigoureuses, un pipeline de contrôle qualité en 8 étapes et un réseau complet de service après-vente. Il couvre le robot de nettoyage autonome Thunder God AMR, les balayeuses autoportées de la série A (A300/A600/A900) et les autolaveuses de sol de la série X, aidant ainsi les décideurs en matière d'approvisionnement à comprendre pourquoi la qualité de fabrication a un impact direct sur la durée de vie de l'équipement, le coût total de possession et les performances de nettoyage.

Balayeuse industrielle ou autolaveuse de sol : de quelle machine votre installation a-t-elle réellement besoin ?
2026 / - 09 / - 24

Cet article répond aux questions les plus courantes des acheteurs d'usines concernant le choix entre les balayeuses industrielles et les autolaveuses. Il couvre les principes de nettoyage (balayage à sec ou lavage humide), les scénarios d'application appropriés, une comparaison des spécifications des balayeuses S-Pen de la série A (A300/A600/A900) et des autolaveuses de sol de la série X (X1-X8), ainsi que six questions fréquemment posées, ainsi qu'un processus de prise de décision en trois étapes, pour aider les utilisateurs à sélectionner l'équipement approprié en fonction du type de sol, des exigences de nettoyage et de la taille de la zone.